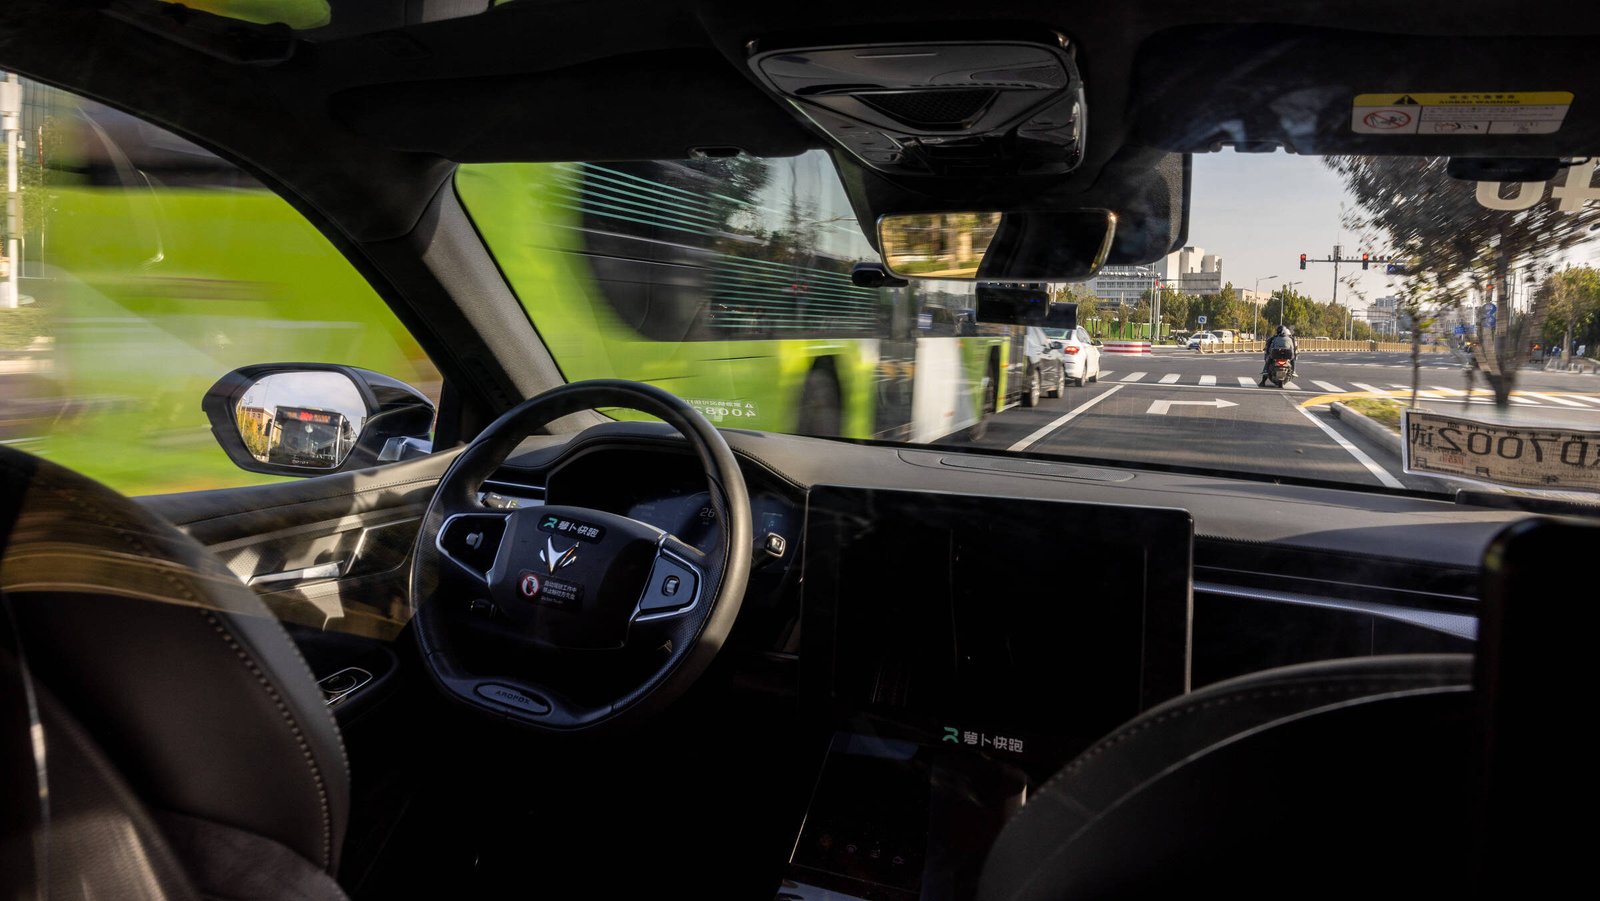
As características da mobilidade brasileira podem fazer do país um ambiente relevante para o desenvolvimento da próxima geração de veículos autônomos. A avaliação é de Yuri Misnik, CTO da inDrive, que aponta a combinação entre alta urbanização e diversidade dos meios de transporte como um dos desafios para sistemas capazes de operar em diferentes condições de trânsito.
Segundo dados do IBGE, 87,4% da população brasileira vive em áreas urbanas. Ao mesmo tempo, o país tem aproximadamente 38,4 milhões de motocicletas em 2026, de acordo com a Abraciclo. Nas cidades, carros, motos, ônibus, bicicletas, pedestres e veículos de entrega compartilham as mesmas vias, criando uma variedade de situações que precisa ser considerada no treinamento e na validação de tecnologias de direção autônoma.
“O próximo salto da autonomia não será medido apenas pela capacidade de um carro operar em uma cidade bem mapeada, mas pela forma como ele reage a ruas que mudam, diferentes tipos de veículos e comportamentos locais. Se a tecnologia quiser ser global, os dados e os testes tamém precisam refletir essa diversidade”, afirma Yuri Misnik, CTO da inDrive.
Confiança ainda divide consumidores
Além da capacidade técnica, a aceitação do público aparece como outro elemento da expansão dos veículos autônomos. O Monitor de Mobilidade 2026 da Ipsos indica que, globalmente, 36% dos entrevistados afirmam que se sentiriam seguros em um carro autônomo, enquanto outros 36% dizem o contrário.
Para Misnik, esse equilíbrio evidencia que a adoção da tecnologia envolve fatores que vão além do funcionamento dos sistemas de direção. Segurança percebida, transparência e capacidade de adaptação às características de cada mercado também fazem parte do processo de aceitação.
Na avaliação do executivo, os benefícios precisam ser claros para quem utiliza as cidades. Recursos relacionados à segurança e à previsibilidade da circulação podem ter peso semelhante ao avanço dos sistemas de condução. Nesse cenário, não basta que o veículo identifique objetos ou obstáculos: ele também precisa interpretar o comportamento de diferentes usuários da via e responder a situações que variam conforme o ambiente.
Os sistemas autônomos dependem de grandes volumes de dados obtidos por câmeras, sensores, mapas e simulações. Um dos desafios é garantir que modelos desenvolvidos e validados em um grupo limitado de cidades não assumam que os padrões de circulação são iguais em outros locais.
A presença de motocicletas é um exemplo. Mudanças de faixa, aproximações entre veículos de diferentes tamanhos, travessias de pedestres e interações entre modais fazem parte da rotina de grandes centros urbanos brasileiros. Para um sistema autônomo, essas situações precisam estar representadas nos dados utilizados em testes e treinamentos.
Mapas e dados em tempo real
A atualização das informações sobre as ruas também ganha importância. Obras, acidentes, chuvas intensas, alagamentos e mudanças temporárias na circulação podem alterar as condições de uma via em poucas horas. Por isso, a operação dos veículos autônomos depende de informações que vão além de mapas estáticos.
Entre as frentes citadas por Misnik estão mapas de alta definição combinados com dados operacionais em tempo real. Outra possibilidade é o processamento de informações por inteligência artificial diretamente no veículo, permitindo selecionar os dados relevantes para a condução e, ao mesmo tempo, proteger informações pessoais.
Simulações baseadas nas características reais de cada cidade também entram nesse processo. A ideia é reproduzir situações encontradas no ambiente urbano antes que os veículos sejam submetidos às mesmas condições nas ruas.
O desenvolvimento da tecnologia já avançou para uma etapa de expansão comercial, especialmente com o crescimento de serviços de robotáxi nos Estados Unidos e na China. O próximo desafio, na avaliação do executivo, está em verificar como esses sistemas se comportam quando são levados a mercados com condições diferentes de infraestrutura, clima e circulação.
Essa adaptação é particularmente relevante para países em que as características do trânsito não correspondem aos ambientes nos quais as primeiras operações comerciais foram desenvolvidas. Nesse contexto, cidades com diferentes níveis de infraestrutura e padrões de comportamento podem servir também como ambientes para testar novas situações e ampliar a variedade de dados usados pelos sistemas.
Motoristas também entram na transição
A evolução dos veículos autônomos também envolve mudanças para quem já trabalha no setor de mobilidade. Para Misnik, a automação não deve ser tratada como uma substituição direta dos motoristas parceiros, mas como uma transformação que pode criar novas formas de participação.
“A adoção de veículos autônomos não deve pressupor que motoristas parceiros simplesmente deixem de participar da mobilidade. Acredito que precisamos criar caminhos para que eles também possam fazer parte dessa nova economia, inclusive em modelos ligados à operação e à propriedade de frotas autônomas. O ponto central é preservar a capacidade de escolha, permitindo que cada parceiro decida quando utilizar a plataforma e quais oportunidades considerar. A questão não é apenas o que será automatizado, mas quem poderá participar dessa transformação”, afirma.
Nesse cenário, a experiência brasileira aparece associada não apenas ao tamanho do mercado, mas à diversidade das condições encontradas nas cidades. A combinação entre diferentes modais, infraestrutura variável e mudanças frequentes no ambiente urbano cria situações que precisam ser consideradas no desenvolvimento de sistemas capazes de operar fora de ambientes controlados.
“Se um veículo autônomo conseguir operar com segurança em situações encontradas em cidades como São Paulo, Delhi, Jacarta ou Lagos, terá aprendido algo que ambientes mais homogêneos dificilmente poderiam ensinar. O futuro da mobilidade autônoma será decidido quando a tecnologia conseguir funcionar onde o mundo realmente vive”, conclui Misnik.